プログラム紹介
最終更新日:

目標32050年までに、AIとロボットの共進化により、自ら学習・行動し人と共生するロボットを実現
プログラムディレクター(PD)國吉 康夫東京大学 次世代知能科学研究センター センター長・大学院情報理工学系研究科 教授
プログラム概要
少子高齢化が進展する中で、危険な現場や人手不足の現場における労働、人類のフロンティア開発、生活のサポートなど、社会のあらゆる場面においてロボットを活用できるようにすることが重要です。そのためには、AIとロボットの共進化によって、自ら学習・行動するロボットを実現することが鍵となります。本研究開発プログラムでは、ロボットの高度な身体性とAIの自己発展学習を両立するAIロボットの実現に向けた研究開発を推進していきます。
PDからのメッセージ
私たちが2050年に目指すのは、汎用自律人型AIロボットが人類社会のあらゆる場面を支え、人々のWell-beingを飛躍的に高める世界です。そこでは、社会のあらゆる場所にロボットがインフラとして存在し、緊急時や人手不足の際にも臨機応変に活用できることが求められます。
この実現には、「人ができることは基本的に何でもできる」真の汎用自律が不可欠です。そのためには、人を理解する力、その場で学習する力、人に対して安全であること、人と同等の作業能力、そして環境への高い順応力が求められます。統合研究、専門研究、要素研究の3つの研究枠を設けることで広い分野をカバーしつつ高度な統合を実現する研究ポートフォリオを構築し、従来の延長線上にはない革新的な発想と、若手の斬新なアイデアや異分野融合による新たな挑戦によって、このブレークスルーの実現を目指します。
プロジェクト、プロジェクトマネージャー(PM)一覧
2026年度採択
一人に一台一生寄り添うスマートロボットAIREC
- プロジェクトマネージャー(PM)
- 尾形 哲也
- (早稲田大学 理工学術院基幹理工学研究科 教授)

人材不足が迫る福祉・介護などの実世界の現場において、多様な高難易度の物理作業で人間をサポートし、さらに自らの身体から生まれる情動を持って人間と実世界でのコミュニケーションを行う、汎用型ヒューマノイドAIREC(AI-driven Robot for Embrace and Care)を開発します。具体的には、(1)End-to-End AIとの統合を考慮した高出力ヒューマノイドロボット身体の革新、(2)深層予測学習やロボット基盤モデルによる多様な物理作業の実現などのAIとロボットの相互革新に挑戦し、人とのインタラクションを含む物理的支援タスクを実現します。
多層的な教示と継承を通じて成長する汎用自律ヒューマノイド
- プロジェクトマネージャー(PM)
- 河原塚 健人
- (東京大学 次世代知能科学研究センター 講師)

本プロジェクトでは、手取り足取り-見よう見まね-言語指示という多層的な教示と、人からロボット・ロボットからロボット・ロボットから人への多層的な継承を通じて、逐次的に成長する汎用自律ヒューマノイドを開発し、その適応性・汎用性・伝達性を評価します。
具体的には、教示と継承に適したヒューマノイドの研究開発、教示と継承を可能にする基盤システムの研究開発、教示と継承に基づくタスク遂行と社会実装、次世代コミュニティづくりに取り組みます。2050年には、人や他のロボットと教え合いながら共に成長し、アルバイトに任せられる物理的な仕事を全て担えるヒューマノイドの実現を目指します。
困難な環境における作業を実現するヒューマノイドの統合的研究開発
- プロジェクトマネージャー(PM)
- 原田 研介
- (大阪大学 大学院基礎工学研究科 教授)

本研究は、建設現場などの未整備かつ困難な環境において、人の代替として実作業を担えるヒューマノイドの実現を目的とします。軽量・高出力・高耐久なハードウェアと、モデルベース制御と学習を融合した歩行・全身動作計画、熟練作業者の暗黙知を構造化・拡張するマニピュレーション技能獲得、さらにマルチモーダルAIによる人―ヒューマノイド・多ロボット協働知能を統合的に開発する点に新規性があります。実際の工事・製造現場を実証フィールドとし、玉掛け作業や狭隘環境での移動など定量的目標を設定して段階的に検証することで、2030年までに限定現場での実用化、2050年の汎用自律人型AIロボット実現に向けた中核基盤を確立します。本提案は、深刻化する労働力不足の解決と安全で持続可能な現場作業の実現に大きく貢献します。
力制御がつなぐ情報世界と物理世界
- プロジェクトマネージャー(PM)
- 境野 翔
- (筑波大学 システム情報系 准教授)

深刻な労働力不足の解決に向けて、人間並みの速度で多様な非定型作業を遂行できる汎用ロボットを実現します。生成AIの一種であるVLAモデルによる認識・判断と、位置と力の双方を伝えるバイラテラル制御に基づく高度な力制御技術を融合し、対話でのフィードバックにより現場の作業へ柔軟に適応する動作生成を実現します。さらに、人間の皮膚感覚に匹敵する制御帯域15Hzのバイラテラル制御系をモータドライバや減速機のレベルから開発し、現場で教え、現場で適応するロボットの基盤を構築します。
身体性相互作用の秩序に基づく知能創発ロボティクス基盤
- プロジェクトマネージャー(PM)
- 野崎 貴裕
- (慶應義塾大学 理工学部 准教授)

本プロジェクトでは、ロボットが人や物に触れたときの力や動き、エネルギーのやり取りから、対象の性質や「何ができるか」を理解し、状況に応じて自ら動作を組み立てる知能の実現を目指します。視覚・言語だけでは捉えにくい接触や摩擦、変形などの物理情報を知能・身体・シミュレーションで一体的に扱い、未知の環境や外乱があっても、一連の作業を最後まで安全にやり遂げ、人や環境の変化にも柔軟に適応できる汎用自律ロボットの基盤を構築します。
生体模倣ロボティクスが拓く多感覚統合可能な農業ヒューマノイド
- プロジェクトマネージャー(PM)
- 林部 充宏
- (東北大学 大学院工学研究科 教授)

農作業のAIロボット化に向けて、限られたデータによる汎用的身体性知能の実現のためには、生体模倣、視覚触覚をメインとした多感覚統合、メタ学習機構の技術要素は不可欠な役割を果たします。DENSOの農作業ロボットArtemyに触覚を付加した「Artemy2.0」で現場データを早期収集し、身体性知能を向上させ手首の器用さを備え収穫・葉カキ・誘引をこなす「Artemy 3.0」へと進化させます。さらにメタ学習と強化学習を統合した「農業物理基盤モデル」により、未知の作物への高速適応と、エラーを自己認識し再試行するメタ認知を組み合わせた身体適応により多感覚統合可能な農業ヒューマノイドを実現します。2050年、農業は「きつい労働」から、人間とロボットが創造的に共生する「高度な知能産業」へと変貌を遂げることを目指します。
能力が自己強化的に拡張される身体知能の創成
- プロジェクトマネージャー(PM)
- 森本 淳
- (京都大学 大学院情報学研究科 教授)

ヒューマノイドロボットが自ら周囲の状況を把握し、必要な行動を試しながら学んでいく仕組みを実現します。人間が一つひとつ動きを教え込まなくても、ロボット自身が次に何を試すべきかを判断し、経験を積み重ねることで、できることを段階的に増やしていきます。そのために、周囲の環境を理解して行動を決める仕組みと、状況に応じて実際に体を動かす仕組みを組み合わせます。これにより、さまざまな環境で柔軟に動作し、経験を通じて自律的に成長し続けるヒューマノイドロボットの基盤をつくります。
全身触覚知能による次世代人型AIロボットの創発
- プロジェクトマネージャー(PM)
- 飯田 史也
- (東京大学 大学院工学系研究科 教授)

本プロジェクトは、汎用自律人型AIロボットの抜本的な進化に向けて、電気インピーダンストモグラフィー(EIT)技術を用いた全身触覚センシングを中核とする基盤技術を確立し、身体構造のボトルネックを解消することを目的としています。EITによる広範囲・高密度・高感度の次世代触覚センサーを、柔軟機能材料とともに人型AIロボットの全身へ実装します。さらに、膨大な触覚データを注意機構によってリアルタイムに処理することで、身体全体で「感じ、作用し、理解し、適応する」新しい知能モデルを実現します。
協調安定動作の動力学表現学習とデータ駆動プリミティブ生成技術の開発
- プロジェクトマネージャー(PM)
- 河原 吉伸
- (大阪大学 大学院情報科学研究科 教授)

人と協働するロボットが、環境変化や予期しない接触の下でも安全に動作を続け、外乱後に回復できる協調動作の生成技術を開発します。非線形動力学の数理的な解析法であるクープマン解析と、従来的な安定動作生成の枠組みである動的運動プリミティブを統合し、多様なデータから再利用可能な動作基盤を学習する方法を構築します。これにより、ロボットの行動時において、大規模な再学習を行わず、動作の組合せと中間目標の更新により状況に迅速に適応することを実現します。さらに、安定性を保ちながらモデルを軽量化し、低遅延・低消費電力・高信頼のエッジ実装を実現する技術の開発を行います。
人の触覚知覚と認知を学び還元する電子皮膚搭載ロボットハンド
- プロジェクトマネージャー(PM)
- 竹井 邦晴
- (北海道大学 大学院情報科学研究院 教授)

人の指先が持つ触覚知覚・認知機能を模倣した電子皮膚(e-skin)と、それを搭載したロボットハンドの実現を目指します。電子皮膚は、従来の硬いセンサとは異なり、人の皮膚のように柔らかく曲がることのできるセンサシートです。本研究では、これまでPMが開発してきた柔らかい電子皮膚(例えば右下図)と機械学習を融合することで、人が持つ曖昧で主観的な触覚知覚(触覚知覚、ぬるぬる、ざらざら、柔らかさ、触り心地など)を再現する電子皮膚の開発を実施します。さらに、この電子皮膚をロボットハンドに搭載し、人が学習するように、把持物の状態を認識しながら学習・適応できるシステムの実現を目指します。これにより、ヒューマノイドが人と同じ触覚知覚・感性を持つことで家族の一員として自然に共生し、人とロボットが共に暮らす未来社会の実現に向けた基盤技術の構築を目指します。
芯在安全ロボティック要素 -人身体内の劣駆動機序から学び抽く本質安全含有メカニズムの創成-
- プロジェクトマネージャー(PM)
- 多田隈 建二郎
- (大阪大学 大学院基礎工学研究科 教授)

本研究では、人型AIロボットが人の生活空間で安全に作業するために、最も重要な接点である「手・腕」に注目します。目指すのは、把持動作に失敗しても大きな事故につながりにくい手・腕です。従来のように、危険をセンサや停止機能だけに頼って防ぐのではなく、人の身体に学んだ劣駆動や機械的な連動の仕組みを、身体の芯の部分構造に組み込みます。これにより、制御側が誤作動したり学習途中で失敗したりしても、危険な力が出にくい、機構として安全な手・腕を実現します。
高効率身体で公共空間を移動するAI ロボット
- プロジェクトマネージャー(PM)
- 中川 智皓
- (大阪公立大学 大学院工学研究科 教授)

本研究では、足に車輪を備えたヒューマノイドロボットにより、歩道などの歩行空間から、車道端・配送空間まで、速度域や利用場面に応じて安定に移動できる身体設計を目指します。足車輪による高効率な移動に加え、上半身や脚の自由度を姿勢安定化に活用し、人と共存する公共空間で安全で滑らかに移動するための技術基盤を構築します。さらに、人とのすれ違いや随伴時のふるまいを評価し、その結果を設計・制御・ELSIへ接続することで、「ラストワンマイル」から「ラストワンステップ」まで担う新たな移動原理の確立を目指します。
Learning to learn: 汎用ロボットのための能動的現場学習の原理
- プロジェクトマネージャー(PM)
- 野中 哲士
- (神戸大学 大学院人間発達環境学研究科 教授)

「自ら学習するロボットの実現」に向けて、ロボットが所望の情報を効率よく引き出すように自ら動いて環境に働きかける「Learning to learnー身体化された学習行動の学習」の原理モデルを構築します。その場で道具を使ってロボットが目的を遂行する課題を通して、効果を検証します。目の前の環境に対する身体を介した能動的な働きかけから絶えず学習を続ける原理を、モダリティや場面を超えて定式化し、「人のように環境を探索し、学習する」ロボットの実現に向けた道を拓きます。
「察し」を備えた動作アシストロボットの要素研究
- プロジェクトマネージャー(PM)
- 吉村 奈津江
- (東京科学大学 情報理工学院/ 国際医工共創研究院 教授)
本研究では、人の動作をアシストする人型ロボットの実現に向けて、ユーザに不快のないアシストを「察する」機能をロボットに付与するための要素研究を行います。相手の快適な動きの速さや力加減を「察する」ことが可能なヒトの機能に着目し、察する時の変化を生体信号から推定することで、自然なアシスト動作を「察する」機能を人型ロボットに付与できると考えています。そのために、ヒトとサルを対象としたマルチモーダル生体信号計測を通して生理学的に妥当な「察し」指標を確立し、簡易的に自然なアシストを推定するための技術確立を目指します。
終了したプロジェクト(クリックで開きます)
終了
一人に一台一生寄り添うスマートロボット
- プロジェクトマネージャー(PM)
- 菅野 重樹
- (早稲田大学 理工学術院 教授)
柔軟な機械ハードウェアと多様な仕事を学習できる独自のAIとを組み合わせたロボット進化技術を確立します。それにより2050年には、家事、接客はもとより、人材不足が迫る福祉、医療などの現場で、人と一緒に活動できる汎用型AIロボットの実現により、人・ロボット共生社会を実現します。
多様な環境に適応しインフラ構築を革新する協働AIロボット
- プロジェクトマネージャー(PM)
- 永谷 圭司
- (筑波大学 システム情報系 教授)
被災現場を含む難環境において、想定と異なる状況に対して臨機応変に対応し、作業を行うことが可能な協働AIロボットの研究開発を行います。2050年には、この協働AIロボットが、人の替わりに、自然災害の応急復旧を実現すると共に、この技術が、地上のインフラ構築や維持管理にも役立ちます。
人とAIロボットの創造的共進化によるサイエンス開拓
- プロジェクトマネージャー(PM)
- 原田 香奈子
- (東京大学 大学院医学系研究科/大学院工学系研究科 教授)
科学者と対等に議論しながら、人では困難な環境(危険な環境、微細な環境、等)におけるサイエンス実験を行うAIロボットを開発します。科学者とAIロボットの関わり合い方を自在に変え、共に試行錯誤することで未経験の対象物や環境にも対処します。それにより2050年には、サイエンス分野においてAIロボットによる科学原理・解法の発見を実現します。
活力ある社会を創る適応自在AIロボット群
- プロジェクトマネージャー(PM)
- 平田 泰久
- (東北大学 大学院工学研究科 ロボティクス専攻 教授)
様々な場所に設置され、いつでも、だれでも利用でき、個々のユーザに合わせて形状や機能が変化し適切なサービスを提供する適応自在AIロボット群を開発します。2050年までに、人とロボットとの共生により、すべての人が参画できる活力ある社会の創成を目指します。
AIロボットにより拓く新たな生命圏
- プロジェクトマネージャー(PM)
- 上野 宗孝
- (宇宙航空研究開発機構 宇宙探査イノベーションハブ 技術領域主幹)
有人宇宙探査の到達点は人類を含む生命体が地球からの従属性を振り切り、月・火星という極限環境において独立した生命圏を築く挑戦です。本プロジェクトは、この到達点をバックキャストした要素をAIロボット技術を発展・活用させながら、スマート技術、行動変容技術等を有した拠点システムの構築に向けた研究開発を行い、2050年には人類が長期的に活動可能な生命圏を実現します。
人と融和して知の創造・越境をするAIロボット
- プロジェクトマネージャー(PM)
- 牛久 祥孝
- (オムロンサイニックエックス株式会社 リサーチアドミニストレイティブディビジョン リサーチバイスプレジデント)
イノベーションにおいて、持続的な性能向上には演繹的思考が、パラダイムの破壊には帰納的思考と創発による知の創造や、分野を回遊する知の越境が必要です。本研究では2030年までに、研究者の思考を論文から理解するAIを構築した後、人と対話しながら主張→実験→解析→記述のループを回して研究できるAIロボットを実現します。2050年には研究者とAIが融和し、ノーベル賞級の研究成果を生み出す世界を目指します。
ありたい未来を共に考え行動を促すAIロボット
- プロジェクトマネージャー(PM)
- 大武 美保子
- (理化学研究所 革新知能統合研究センター チームリーダー)
自分の想いや考えを言葉にして気づきを得て、よりよく生きるための行動ができるよう促す、行動変容支援ロボットを開発します。会話での言葉や様子から、多くの人の知恵や知識、体験を収集し、特定の人の気持ちや考え、価値観にあった逸話や声掛けを通じ、新しい視点や方法を提示して、行動を促す技術を開発します。それにより、2050年には、「ありたい未来を共に考え、そのための行動を促すAIロボット」の実現を目指します。
未知未踏領域における拠点建築のための集団共有知能をもつ進化型ロボット群
- プロジェクトマネージャー(PM)
- 國井 康晴
- (中央大学 理工学部 教授)
未知未踏領域である月面溶岩チューブでの探査と居住環境構築を目指し、小型探査ロボットが集まって群となって自律行動する機能、ロボットとシステムが進化する機能、難環境を踏破するロボット移動機構、共有型AI機能による知能化などに必要なAI・ロボット技術の研究開発をソフトウェア、ハードウェアの両面から行います。それにより、2050年には月面溶岩チューブ内に人類が生活できる未来を目指します。
主体的な行動変容を促すAwareness AIロボットシステム開発
- プロジェクトマネージャー(PM)
- 下田 真吾
- (名古屋大学 大学院医学系研究科 特任教授)
ロボットと普段の生活を共にする中で、私達の持つ様々な可能性に気付かせくれて、それを一緒に大きく育ててくれる、そんなAwareness AIロボットシステムの構築がこのプロジェクトの目標です。物質的な豊かさを追求する時代が終わり、安心や生きがいといった内面的な豊かさに重きを置き、様々な価値観を認め合う現代社会において、将来への希望を持って生活できる社会の実現を目指していきます。
人・AIロボット・生物サイボーグの共進化による新ひらめきの世界
- プロジェクトマネージャー(PM)
- 森島 圭祐
- (大阪大学 大学院工学研究科 教授)
超小型センサ、通信機器、行動制御ユニットが搭載された生物サイボーグ群から得られる行動情報と周辺環境情報を解析して得られる行動原理に基づいて、人々の行動を誘発したり、人々とロボット群との違和感のない連携を実現するAIによる自己組織化プラットフォームを構築します。それにより、2050年には、人々とロボットが協調して活躍する世界を目指します。
月面探査/拠点構築のための自己再生型AIロボット
- プロジェクトマネージャー(PM)
- 吉田 和哉
- (東北大学 大学院工学研究科 教授)
月面において未到探査および拠点構築を行う担い手として、再構成が可能なAIロボットシステムを提案し、その実現に向けた研究開発を行います。月面に持ち込んだ資材を有効活用し、ミッションや作業状況に応じてモジュールの組み換えにより形態変形し、変幻自在な自己再構成が可能なAIロボットの技術を確立します。それにより、2050年には月面での探査と資源活用が促進され、持続的な有人活動拠点の実現を目指します。
2025年11月までのプログラム紹介
(クリックで開きます)
目標32050年までに、AIとロボットの共進化により、自ら学習・行動し人と共生するロボットを実現
プログラムディレクター(PD)福田 敏男名古屋大学 未来社会創造機構 客員教授
少子高齢化が進展する中で、危険な現場や人手不足の現場における労働、人類のフロンティア開発、生活のサポートなど、社会のあらゆる場面においてロボットを活用できるようにすることが重要です。そのためには、AI とロボットの共進化によって、自ら学習・行動するロボットを実現することが鍵となります。本研究開発プログラムでは、ロボットの高度な身体性とAIの自己発展学習を両立するAIロボットの実現に向けた研究開発を推進していきます。
2050年の社会像(イラストレーション)
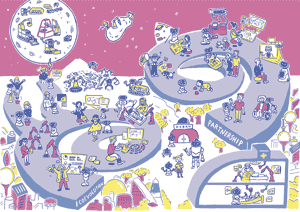
2050年、目標3が実現したらどんな未来になっているでしょうか?
イラストレーションで解説しています
福田PDからのメッセージ
本研究開発プログラムでは、AIとロボットの共進化に必要な、Coevolution(AI技術とロボット技術とが連携して自ら性能を向上させる技術)、Self-organization(環境等に適応するため、自分自身の知識や機能を自己的に改変するAI技術とロボット技術)の2つの視点を踏まえた研究開発を推進します。
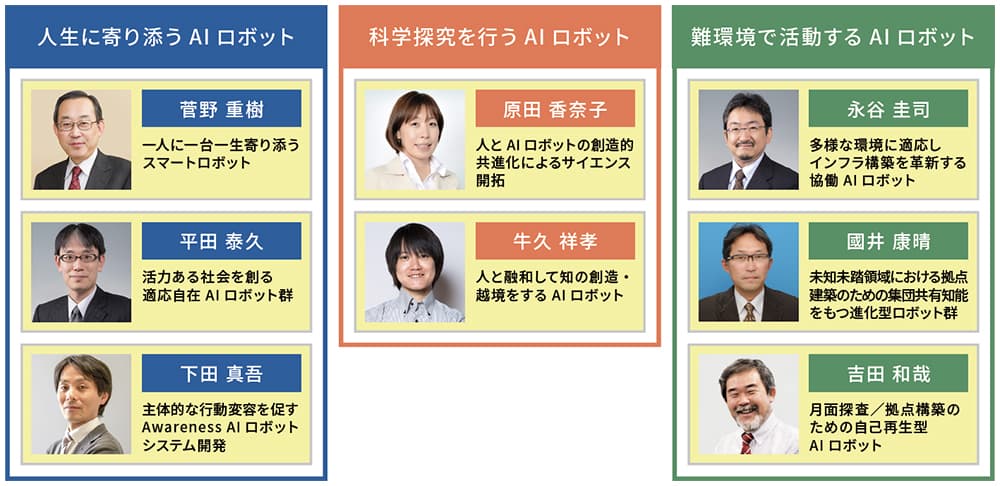
研究開発体制としては、「人が活動することが難しい環境で、自律的に判断し、自ら活動し成長するAIロボット」「自然科学の領域において、自ら思考・行動し、自動的に科学的原理・解法の発見を目指すAIロボットシステム」「人が違和感を持たない、人と同等以上な身体能力をもち、人生に寄り添って一緒に成長するAIロボット」、以上3つのカテゴリのAIロボットを2050年に実現することを目指した研究開発グループを組織し、研究開発プロジェクトを推進していきます。
アドバイザー
クリックしてアドバイザーのリストを見る
| 藤田 雅博* | MF AI-Robotics Laboratory 代表 |
|---|---|
| 唐沢 かおり | 東京大学 名誉教授/東京大学 大学院工学系研究科 上席研究員 |
| 近野 敦 | 北海道大学 大学院情報科学研究院 教授 |
| 原田 達也 | 東京大学 先端科学技術研究センター 教授 |
| 細田 耕 | 京都大学 大学院工学研究科 教授 |
| 村上 弘記 | 株式会社IHI 技術開発本部 技監 |
| 横井 一仁 | NEDO イノベーション戦略センター ユニット長 |
*副構想ディレクター(サブPD)
関連情報目標3のプレスリリース、イベントなど
お問い合わせ
国立研究開発法人科学技術振興機構 ムーンショット型研究開発事業部 目標3 担当
e-mail moonshot-goal3 jst.go.jp