成果概要
最終更新日:
未知未踏領域における拠点建築のための集団共有知能をもつ進化型ロボット群[3] ネットワーク知能RTプラットフォーム
2025年度までの進捗状況
1. 概要
この研究開発項目では、小型ロボットが移動するためのメカニズムと、ロボット群と作業協動・支援する機能、ロボットや輸送対象を目標領域へ投入でき、各種機能・装置などを搭載できるロボットコンテナ(カプセル)に関する技術を研究開発します。
本プロジェクトでは多数の小型ロボットで群を作り、群による探査をしようとしています。多数の小型ロボットがいれば、壊れたり脱落する機体がいたとしても、別の機体により探査が継続されるメリットがあります。しかし、小型ロボットは小型で軽量であるが故に、月表面を覆う柔軟地盤(レゴリス)や、溶岩洞窟内で想定される岩盤といった障害物が多いところでの移動能力が課題です。そこで、移動の切り札としての跳躍機構および、テラメカニクス(車輪と土壌の物理)を考慮した車輪形状に関する研究を行います。また、ロボットを月溶岩洞窟に搬送・投入するためのコンテナ(カプセル)に関する研究開発を行います。コンテナ(カプセル)は、ロボットの現地投入以外にも、通信・電力の中継機能、あるいはロボット自身による搬送といった付随する機能を研究開発します。コンテナは、現地到着後に展開しロボットを放出した後は、電力中継などの役割を担うことも想定しています。他にも、人の活動拠点や、荷物搬送といった機能も想定しています。そのための各種機能を折り紙機構や膜テンセングリティなどの技術を発展応用して研究開発し、設計・試作を経て技術を完成させ、群協働型のロボットコンテナとして開発します。これらのハードウェアに対して他研究開発項目の研究成果を統合することで、次世代の未踏峰難環境開拓のための「ネットワーク知能により高度に知能化された進化型のロボットプラットフォーム」の実現を目指し、最終的に、月ミッションで活躍可能な探査システムを目指します。

2. これまでの主な成果
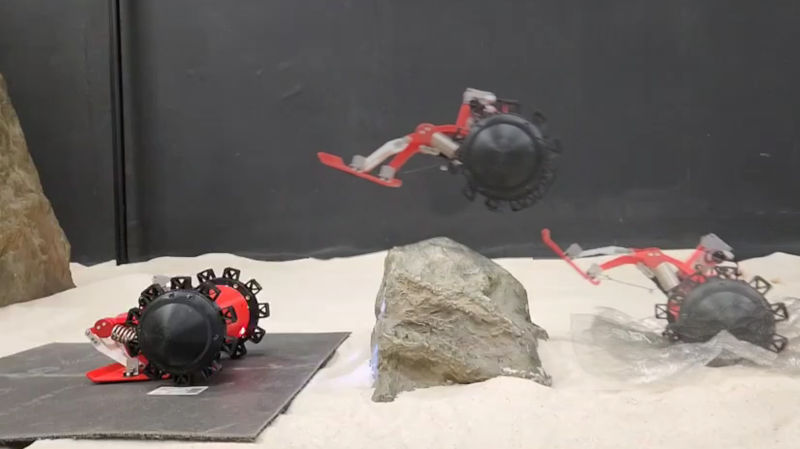
研究開発項目1「進化型ネットワーク知能システム」で用いる実験機として小型跳躍ロボット「RED」を開発しました。移動機構の検討として、跳躍動作についてはシミュレーションにより各種設計値を確定し、跳躍姿勢や跳躍軌道を最適化すると同時に、跳躍ユニット自体の小型化も実現しました。また様々な路面環境での走破性向上を目的として車輪形状を検討し、不整地走破性能を向上させました。これらの移動機能は、月面模擬環境や実在の溶岩洞窟での試験を通して性能を確認できました。月面溶岩チューブ内での探査を想定し、50台以上のロボットによる群構成実験や、地球上の溶岩洞窟環境での探査実験を研究開発項目1とともに実現しました。
また、ロボットコンテナのプロトタイプを設計し、コンテナ展開技術と手法の確認、ロボットの展開実験、ロボットによる搬送試験、月面模擬環境でのコンテナ落下試験を行いました。

3. 今後の展開
月面上のレゴリスや、月面溶岩洞窟に広がる岩盤地面での移動を想定した小型ロボットの車輪、跳躍機構の開発が進捗しました。これまで、小型ロボットの弱点とされてきた移動能力・動作能力の貧弱さは、テラメカニクス(柔軟地盤との接触力学モデル)を応用した車輪設計と、切り札の跳躍機構により、移動能力上の不利を解消したと言えます。今後は、これらの成果をフライトモデルに搭載し、各種試験の実施を経て、宇宙仕様機を目指します。また、ロボット格納・搬送用コンテナは、展開機構の検討や、落下時の衝撃をエアバック等で緩和する機能を搭載したモデル等の複数モデルの検討が進捗しました。今後は、データや電力を中継する機能、気体の膨張力や折り紙を利用したインフレータブル構造機能などを加味し、研究開発と利用検討をしていきます。
これらの結果を統合し、月面重力環境におけるロボット移動機構やロボット搬送・展開コンテナ開発をさらに進捗させ、月面溶岩洞窟内における探査および拠点構築の実現に貢献していきます。

