成果概要
最終更新日:
未知未踏領域における拠点建築のための集団共有知能をもつ進化型ロボット群[1] 進化型ネットワーク知能システム
2025年度までの進捗状況
1. 概要
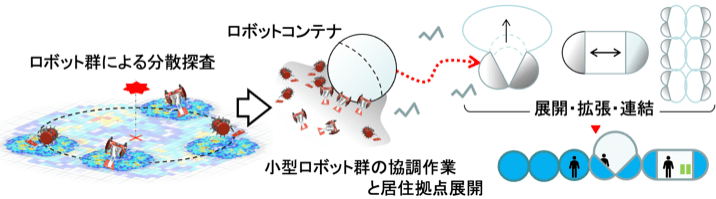
この研究開発項目では、複数の低機能・低コストな小型ロボットで形成した群を誘導する技術を開発し、自ら役割分担、組織を作り、作業を実現することを目指します。
各ロボットは最低限の制御情報から確率行動と群形成を両立させ群として探査などを実現します。ロボット間通信ネットワークを介して共有AI機能を生成し、取得センサ情報を分析、意味を理解し、群の組織編成や役割分担などの協調行動のための自律行動戦略を決定します。そして、複数の群が得た情報で群の協力戦略などにより、さらに大きな群システムとして行動戦略を決定可能にします。これらの多様なレベルの行動戦略を決めるために、群のネットワーク上に分散型ソフトウェア実行機能を開発し、「ネットワーク知能」として構築します。このネットワーク知能が小型ロボット群を自己組織化し、自律的に行動戦略を生成することで、様々な自律協調作業を実現します。各群や群集団は地形や通信の状況による孤立と出会いにより、各々に活動できる柔軟な協力関係と個別の成長と進化が実現されます。その結果、超難環境において消耗と追加によるロボットの世代交代を乗り越えて、人間が介在せず難環境で探査や作業することを可能にします。
最終的には、これらを研究開発項目2で開発する進化機能、同3で開発するロボットおよびコンテナと統合し、ロボット群による自律的な探査と活動拠点の構築を実現する「進化型ネットワーク知能システム」として実現します。
2. これまでの主な成果
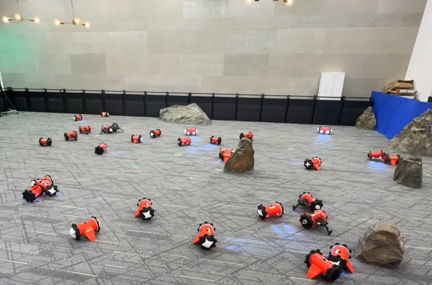
空間の形状、地盤状態などがわからない未知の領域を探査する方策として、多数の小型ロボットによる群を作ります。成果として、50台規模のロボットが群を形成し、移動探査することを実現しました。様々な形状の領域(細い回廊などが2つ以上連結した空間)で、小型ロボットの群が次の領域に向かって自律的に移動することが可能です。現在いる領域から次の領域への群の移動は、その移動条件として領域網羅率を設定し、今いる領域でそれをクリアすると次の領域に向かうアルゴリズムにより実現されています。また接続領域が狭いなどで群の移動開始の判断が難しい条件でも、その環境に適したサイズの群を自律的に形成し、群を誘導できると確認しました。ロボットの行動情報から領域網羅率推定と路面状態推定、行き詰り回避、跳躍判断などを自律的に実施することが可能になりました。AI学習による群の編成と目的地誘導、コンテナの搬送などの検討もシミュレーションにより実証確認できました。
3. 今後の展開
ロボットが自律的に群を構成し、群として誘導制御されることで、指定した領域内を調査しながら目的地へ到達できるような「進化型ネットワーク知能システム」の構築が完了しました。実際の探査の環境で必要な様々な機能を管理運用するシステムとして、より安定性とロバスト性の向上を目指します。また、未知の空間におけるあいまいな位置情報を、情報整理や違和感解析による抽象化の手法を用いてトポロジーマップを生成する手法を構築し、ロボット間でその情報の共有・更新ができるようになりました。マルチエージェント深層強化学習などのAI 技術により、群への配属や組織構造の変化、目的地誘導、探査網羅率向上、コンテナ搬送等に関する実証もできました。
今後は、これらを統合し、群ロボットが自律的な協調行動を実現する「進化型ネットワーク知能システム」の高度化を目指します。
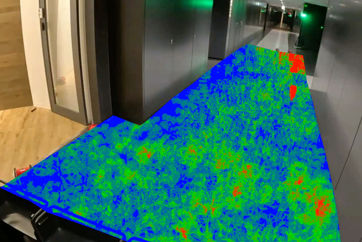
上右:ロボットによるコンテナ搬送、下:ロボット群による溶岩洞窟探査)