不確実なAI予測情報を整形して、制御システムの信頼性を高める技術
~データ駆動型予測ガバナ~
南 裕樹(兵庫県立大学)
発明のポイント
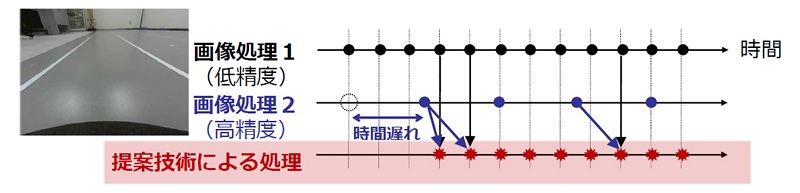
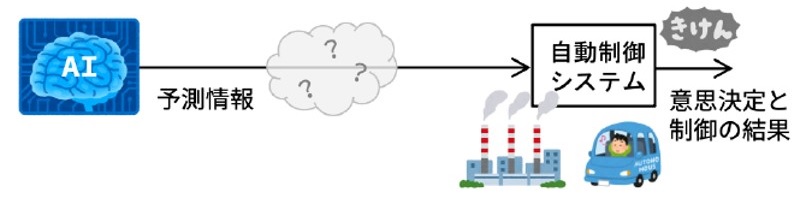
AIによるシステム制御を実現するにあたり、必要な情報をリアルタイムに取得しようとすると予測(推定)した精度が低い、一方、高い予測(推定)精度を得ようとするとリアルタイムには取れない、というトレードオフの課題があります。
本特許はこの課題を解決する技術です。
- 自動車のレーンキープ制御
- ⇒白線の位置から経路を予測
白線検出の精度とリアルタイム性にトレードオフがある。
- ・画像処理1はリアルタイムであるが、白線検出精度が低い。
- ・画像処理2は白線検出精度は高いが、リアルタイムではない。
発明の概要
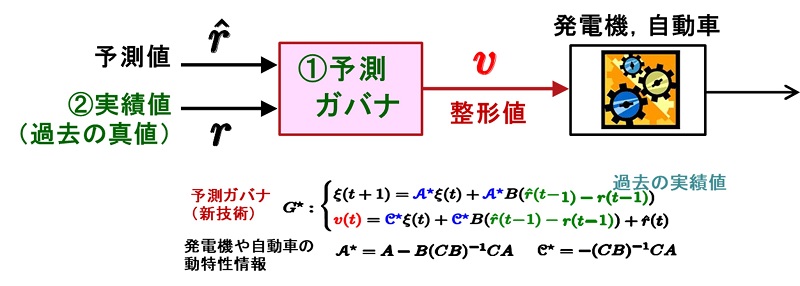
本技術は予測値をそのまま用いるのではなく、①制御対象の動特性、 ②過去の実績情報を考慮し、積極的に予測値を整形することで、制御対象の振る舞いを望ましいものに近づけるというものです。
また、自動制御システムの入出力データを用い、帰還型のパラメータ決定器で最適なパラメータを設定することにより、多様性(AI)と再現性(数理)を備え複雑系に対応した自律型制御システムを提供します。
- v:制御システム入力(整形値)
- y:制御システム出力(実績値)
- r:予測値
- u:過去の実績値
- ξ:予測ガバナ(データ駆動型)
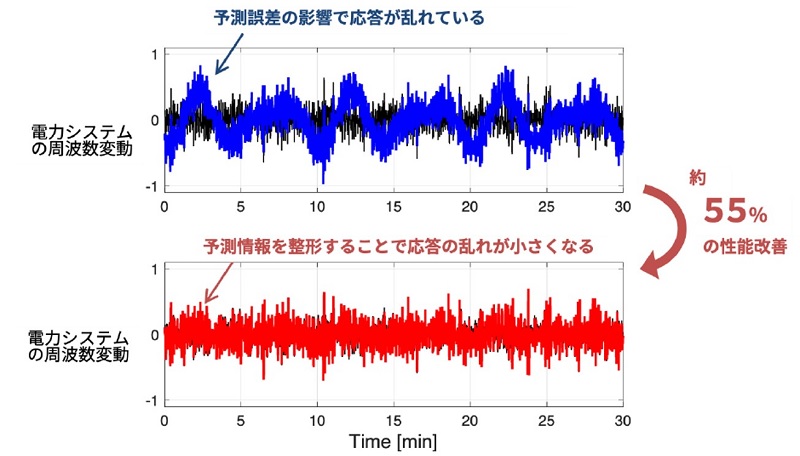
実験結果

想定される用途
- 複雑な動的システムのAIによる制御に有用な技術として以下の用途が期待される。
- ◎ 車/ 建機/ 農機/ ドローン/ ロボット/ ロケット の自律制御
- ◎ 製造装置/ 物流/ 製品流通 の自律マネジメント
- ◎ 電力/ 電池/ ガス/等、供給エネルギーの自律マネジメント
ライセンス可能な特許
- 1. 発明の名称:予測値整形システム、制御システム、予測値整形方法、制御方法、及び予測値整形プログラム
国際公開番号:WO2016/056176(移行国:日本、米国、欧州、中国)
登録番号:特許第6632538号(271KB)、米国10372089(1.26MB) - 2. 発明の名称:データ駆動型の予測値整形システム、予測値整形方法、及びそのプログラム
